 språk


Lav tilbakeslag med høy presisjonsmoment AHB planetarisk girkasse redusering
Planetarisk reduksjon
Funksjoner av planetreduksjon 1. Stille: Bruk spiralformede gir for å oppnå jevn o...
Se detaljerNår håndleddsleddet til en samarbeidende robot driver med 0,08 mm under en belastning på 1,5 kg, er den sviktende komponenten sjelden servomotoren. Det er reduseringen. I robotkoblingsapplikasjoner bestemmer den harmoniske stasjonen vs planetgirkassen posisjonsnøyaktighet, dreiemomenttetthet, samsvar og kostnad mer enn noen annen underenhet. Det virkelige spørsmålet er ikke hvilken teknologi som er bedre abstrakt, men hvilken som matcher leddets bevegelsesprofil.
Denne veiledningen sammenligner begge teknologiene ved å bruke målbare parametere: tilbakeslag, torsjonsstivhet, dreiemomenttetthet, hastighetsevne og levetid. Det avsluttes med et praktisk utvalgsrammeverk som en designingeniør kan bruke før han legger inn en bestilling.
For robotforbindelser gir en harmonisk drivenhet lavere tilbakeslag og høyere dreiemomenttetthet, mens en planetgirkasse gir høyere stivhet og bedre pris per newtonmeter.
Tilbakeslag er den frie vinkelbevegelsen til utgangen når inngangen holdes. I et robotledd viser det seg som en dødsone i kontrollresponsen og som posisjonsfeil når retningen snur. En harmonisk drivenhet deformerer en flexspline med en bølgegenerator, og skaper to meshende soner med nesten ingen gap. En typisk harmonisk drivenhet når tilbakeslag på 1 buemin eller bedre, og mange modeller oppnår 0,5 arcmin. En standard planetgirkasse har innvendig klaring mellom solhjulet og planetgirene, så tilbakeslaget faller vanligvis mellom 3 og 15 buemin; presisjon planetariske enheter når 1 til 3 arcmin til en høyere pris.
Dreiemomenttetthet, som betyr nominelt dreiemoment per ytre diameterenhet, er det andre avgjørende tallet. Flexspline til en harmonisk drivenhet vikler seg rundt en sirkulær spline med stor diameter, så samme pakkestørrelse leverer omtrent to til tre ganger dreiemomentet til en sammenlignbar planetgirkasse. For et robotledd betyr dette et mindre og lettere håndledd med samme nyttelastkapasitet. En planetgirkasse trenger mer radiell plass for planetgirene, noe som gjør den tyngre for samme utgående dreiemoment.
| Parameter | Harmonisk drift | Planet girkasse |
| Tilbakeslag | 1 arcmin eller bedre | 3-15 arcmin |
| Dreiemomenttetthet | 2-3x grunnlinje | Grunnlinje |
| Inngangshastighet | 3000-4000 rpm | 5.000-10.000 rpm |
| Effektivitet | 70–85 % | 90–97 % |
| Sjokkbelastning | Lavt | Høy |
Når kravet er presisjonsholding, er det harmonisk redusering dypdykk guide dekker kontrollimplikasjonene av nesten null tilbakeslag mer detaljert.
 BSHF-seriens fleksibel girreduksjon med hulaksel Denne harmoniske reduseringen tilbyr nesten null tilbakeslag og høy stivhet, noe som gjør den ideell for presisjonsholdeapplikasjoner. Den kompakte hulakseldesignen passer til robotledd med begrenset plass, og den lave torsjonsstivheten påvirker justeringen av kontrolleren. Se produkt →
En harmonisk drivenhet har lavere torsjonsstivhet enn en planetgirkasse, men den har også nesten ingen tilbakeslag, og den handelen endrer hvordan kontrolleren reagerer.
Torsjonsstivhet er motstanden mot vinkelavbøyning under belastning. En planetgirkasse, med flere planetgir i rullekontakt, er stiv; en liten enhet kan vise 5 til 10 Nm per buemin. En harmonisk drift er mykere, fordi flexspline er designet for å bøye seg. Den lavere stivheten, kombinert med null-bakslagsgapet, gjør posisjonssløyfen mer forutsigbar, men senker torsjonsresonansfrekvensen.
En harmonisk drivenhet bytter stivhet mot null tilbakeslag. For presisjonsholding ved lav hastighet er dette nesten alltid den beste handelen.
Hvis roboten utfører punkt-til-punkt-posisjonering ved lav hastighet med liten nyttelast, vinner den harmoniske stasjonen. Hvis leddet må avvise ytre krefter eller håndtere høy akselerasjon, er den stivere planetgirkassen lettere å stabilisere, fordi kontrollsløyfen kan operere med høyere båndbredde uten spennende strukturelle modi.
En planetgirkasse er det riktige valget for robotkoblinger som trenger inngangshastigheter over 4000 rpm, må overleve sjokkbelastninger, eller må holde seg innenfor et stramt budsjett.
Planetgirkasser er vanlige innen robotikk fordi de er effektive, med 90 til 97 % per trinn, robuste og rimelige. De kjører ved inngangshastigheter på 5 000 til 10 000 rpm, mens en harmonisk drivenhet normalt er begrenset til 3 000 til 4 000 rpm fordi flexspline trettes raskere ved høy hastighet. Planettannhjulene deler belastning over flere kontaktpunkter, slik at støtkreftene fordeles. En harmonisk frekvensomformers tynne flexspline kan permanent deformeres under for høyt toppmoment eller en kollisjon. Kostnaden er en tredje faktor: en planetgirkasse med samme rammestørrelse koster vanligvis 30 til 50 prosent mindre enn en harmonisk drivenhet. For en robot med seks eller syv ledd er denne forskjellen betydelig.
I praksis setter mange robotprodusenter et harmonisk drev på håndleddsleddene og en planetgirkasse på skulder- og albueaksene.
 AHL Series Helical Planetary Reducer for servomotorer Denne spiralformede planetgirkassen gir jevn drift med lite støy og høy dreiemomentkapasitet. Dens integrerte lagre og vedlikeholdsfrie fett reduserer nedetiden, noe som gjør den til et kostnadseffektivt valg for skulder- og albueakser i industriroboter. Se produkt →
Velg redusering ved å starte med kravet til posisjonsnøyaktighet, deretter kontrollere kontinuerlig dreiemoment og hastighet, og til slutt sammenligne kostnad og levetid.
Å jobbe gjennom skjøtens reelle krav i orden forhindrer den vanligste feilen, som er å bestille en reduksjon som er overdimensjonert for dreiemoment, men underdimensjonert for nøyaktighet.
| Felles funksjon | Anbefalt redusering | Nøkkelspesifikasjon for å bekrefte |
| Håndleddsrotasjon | Harmonisk drift | Tilbakeslag 1 arcmin or better |
| Skulderakse | Planet girkasse | Nominelt dreiemoment ved maks hastighet |
| Griper akse | Planet girkasse | Inngangshastighet above 5,000 rpm |
| Verktøyflens | Harmonisk drift | Null tilbakeslag |
Bestill et utvalg av begge teknologiene på samme rammestørrelse og mål posisjonsfeil med lukket sløyfe på et lastet teststativ. Dataene vil bestemme seg raskere enn et leverandørdatablad.
BEITTO produserer planetariske, fleksible gir og reduksjonsgir med flere utganger, slik at en robotskjøt kan spesifiseres fra lagerførte produktfamilier i stedet for å låse seg til en enkelt teknologi.
Zhejiang Beitto Transmission Technology Co., Ltd. (BEITTO) bygger høypresisjon planetreduksjonsgir i 18-serier, fleksible girredusere i BSHF-, BCSF- og BCSG-seriene, og en TD-serie for én-inngang multi-utgang girkasse. Selskapet driver en 12 000 kvadratmeter stor fabrikk med mer enn 90 ansatte og over 20 års erfaring fra girkassebransjen. BEITTOs produksjonsgulv følger japanske presisjonsfremstillingsmetoder og streng kvalitetskontroll, noe som betyr noe når en skjøt skal holde nominelt dreiemoment over en lang levetid.
For robotleddfleksibilitet og belastningskapasitet, gir TDCR-serien en kompakt multi-output konfigurasjon. Den TDCR-serien er designet for å forbedre robotleddsfleksibiliteten og lastekapasitet samtidig som lavt tilbakeslag opprettholdes.
 TD-CR-serien med hulakselspiralfasreduksjon Med en utgang med hul aksel og lavt tilbakeslag, forbedrer denne vinkelgirreduksjonen robotleddsfleksibilitet og belastningskapasitet. Dens vedlikeholdsfrie design og fleksible montering forenkler integrasjonen, og tilbyr et komplement til harmoniske frekvensomformere for fleraksesystemer. Se produkt →
Ved å velge fra én leverandør som lager begge typene unngår man delnummeret med å blande to merker på samme robot.
Nøkkelpakke: bruk en harmonisk drivenhet for presisjon og en planetgirkasse for hastighet og pris.
En harmonisk stasjon har lavere tilbakeslag, vanligvis 1 arcmin eller bedre. En presisjon planetarisk girkasse når 1 til 3 arcmin, men en standard planetarisk enhet faller vanligvis mellom 3 og 15 arcmin.
Det kan den, men skjøten vil ha høyere tilbakeslag og lavere dreiemomenttetthet for samme rammestørrelse. Planetgirkassen vil også gå raskere og håndtere støtbelastninger bedre, noe som kan være en fordel i et håndledd med gripeakser.
Den største risikoen er å velge basert på nominelt dreiemoment alene. Mange ingeniører glemmer å sjekke torsjonsstivhet, inngangshastighet og skjøtens faktiske repeterbarhet. En redusering som er for myk kan forårsake svingninger, og en som er for langsom for motorens maksimale hastighet vil forkorte levetiden.
Start med det kontinuerlige dreiemomentet ved leddet, multipliser med en toppfaktor på 2 til 3 for akselerasjon, og bekreft deretter den nødvendige inngangshastigheten. Hvis leddet trenger presisjonsholding, kontroller også tilbakeslaget og stivheten mot posisjonskontrollløkken.

Funksjoner av planetreduksjon 1. Stille: Bruk spiralformede gir for å oppnå jevn o...
Se detaljer
Planetære reduksjonsmidler har blitt mye brukt i mange bransjer for deres ytelse. Deres unikt utf...
Se detaljer
Planetreduksjonen har en spiralformet girdesign, som muliggjør jevn og stillegående drift og gir ...
Se detaljer
Funksjoner av planetreduksjon 1. Høy presisjon: standard tilbakeslag er 4 bueminutter, no...
Se detaljer
Designet for applikasjoner med høy radiell belastning, som AGV-hjuldrift, trinsedrift. Utgangsalt...
Se detaljer
NLR-seriens planetreduksjon har en spiralformet vinkelgirdesign, som tillater høyhastighetsinngan...
Se detaljer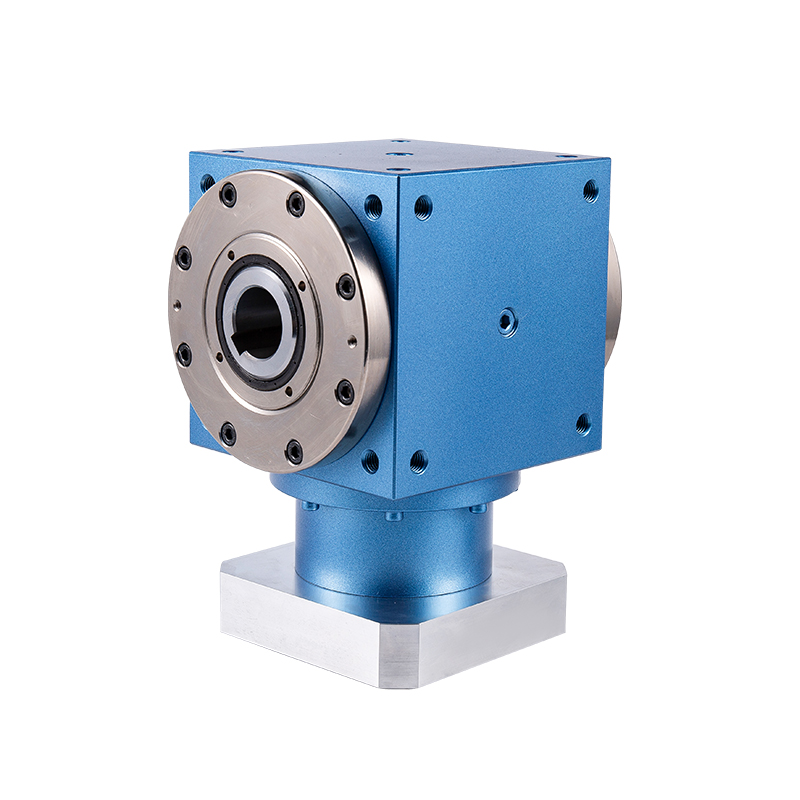
TD-CR-seriens reduksjonsreduksjon er sentrert om utformingen av hulakselutgangen, som ikke bare o...
Se detaljer
● Ulike alternativer for utgående aksel ● Høyt dreiemoment ● Høy effektivitet ● Lang lev...
Se detaljer
For å møte behovene til forskjellige arbeidsforhold, gir TD-2P-seriens reduksjonsmiddel en rekke ...
Se detaljer
BSHF-seriens fleksibel girredusering vedtar en hulakseldesign med stor diameter med en kompakt st...
Se detaljer

